13.7. Восстановление управления суперсистемой как единым целым
Достаточно общая теория управления · раздел 12 из 22 · источник: автоматическая транскрипция.
копирует выделенное с библиографической ссылкой; сохраняйте контекст цитаты.Содержит авторские утверждения; их фактическая достоверность оценивается отдельно. Текст — автоматическая транскрипция источника.
Первичный текст. Достаточно общая теория управления. Источник:
Достаточно общая теория управления.docsha2567c3301e0a9adcc9d…; страница на dotu.ru. Автоматическая транскрипция DOC→Markdown; смысл и формулировки не правились. Контрольные суммы и статус проверки — в NOTICE.md. Содержание передаёт позицию авторов; утверждения не верифицированы библиотекой.
13.7. Восстановление управления суперсистемой как единым целым
В момент соприкосновения автономных регионов в суперсистеме одновременно может существовать несколько региональных центров управления, каждый из которых несёт полные функции управления общесуперсистемного уровня значимости и, следовательно, в деятельности каждого из них будет объективно прослеживаться тенденция к управлению суперсистемой как единым целым по некой полной функции управления. До этого момента <u>эту задачу управления</u> решало непосредственно высшее по отношению к суперсистеме управление, вплоть до объективно иерархически Наивысшего.
Когда появляются структуры, в деятельности которых прослеживается тенденция к управлению суперсистемой в целом по полной функции, то сопряжённый с нею интеллект спускается в неё реально. Если элементы, образующие суперсистему (или её фрагменты), сами обладают интеллектом, то каждая из структур, претендующих на управление суперсистемой (её регионом) как единым целым, может либо объективно содействовать процессу формирования общесуперсистемного соборного интеллекта, либо объективно препятствовать ему в попытке подменить своей интеллектуальной мощью ещё не сформировавшийся соборный интеллект суперсистемы.
Понятно, что максимальная производительность суперсистемы, максимальный элементный запас устойчивости её достигаются при бесконфликтном в её пределах самоуправлении, протекающим с порождением суперсистемой устойчивого во времени соборного интеллекта, несущего полную функцию управления суперсистемой (здесь хорошо видно, что интеллект — процесс); естественно, что при этом соборный интеллект должен осуществлять управление, бесконфликтное по отношению к иерархически Наивысшему управлению, поскольку максимальный обобщённый запас устойчивости суперсистемы объективно достигается при соответствии концепции её самоуправления, осуществляемой соборным интеллектом, концепции иерархически высшего объемлющего управления, подконтрольного Всевышнему.
Интеллектуальная же мощь любой частной структуры в суперсистеме заведомо ниже, чем потенциальная мощь устойчивого во времени соборного интеллекта суперсистемы. Поэтому любая попытка подменить соборный интеллект другим, ограниченным интеллектом, на общесуперсистемном уровне предопределяет и более низкое качество управления суперсистемой (её регионом или иным фрагментом) как единым целым; это будет проявляться во множестве конфликтов управления частных структур и их иерархий вследствие крайне малой глубины идентичности совокупного вектора целей суперсистемы (её региона, фрагмента) и множества векторов целей входящих в неё фрагментов и элементов. Малая глубина идентичности векторов целей и порождает концептуально неопределённое управление.
При взгляде извне попытка подмены соборного интеллекта любым иным, ограниченным внутренним интеллектом суперсистемы, эквивалентна попытке возложения на часть суперсистемы иерархически высшего (объемлющего) управления. То есть для интеллекта, осуществляющего собой такую подмену, это — попытка выйти из себя, стать над собой (что невозможно) в противоборстве с иерархически Наивысшим управлением, предопределившим порождение суперсистемой соборного интеллекта.
* * *
В обществе это обращается для недостаточно умного человека в пытку себя иллюзией обладания непомерной властью и в пытку других заведомо низким качеством управления делами общества: и то, и другое — бессмысленно для людей.
А для человекообразных нелюдей и одержимых нелюдью? — Достаточно умный не примет в такой пытке участия, а глупец или одержимый невменяемы.
Но на этом стоит толпо-“элитаризм”. Пока человечество не породило целостный соборный интеллект, в нём может быть очень много интеллектуально развитых индивидов, но и они, и презираемые ими в их большинстве неразвитые “тупицы” будут подвластны соборному безумию, коллективной шизофрении — стадному сумасшествию тех, кому дано быть людьми; будут подвержены соборной одержимости и управлению людьми со стороны нлюди. Всё это и выражается в глобальном биосферно-экологическом и множестве “чисто” внутрисоциальных кризисах нынешней глобальной цивилизации.
* *\
*
Становление процесса управления суперсистемой как единым целым протекает, как <u>концентрация управления региональными центрами управления</u>, несущими полные функции управления общесуперсистемной значимости. При этом каждый регион представляет собой суперсистему, уже управляемую некоторым образом как единое целое, а исходная суперсистема становится объемлющей по отношению к этому множеству соприкасающихся суперсистем одного иерархического уровня. Соприкасающиеся суперсистемы взаимно проникают одна в другую вблизи их границ. Процесс автономизации (обособления друг от друга) регионов начинается с момента возникновения в среде обширно распространённой суперсистемы, неустойчивой как единое целое вследствие неосвоенности ею потенциала развития; либо же он является частным процессом в освоении потенциала развития суперсистемы, локально введённой в среду и распространяющейся в ней. Он также может быть и следствием несогласованности по времени частной региональной меры (темпов) развития с мерой развития, предписанной иерархически высшим управлением, либо из-за вмешательства извне, либо по ошибкам самоуправления.
Так или иначе, автономизация регионов сопровождается возникновением постоянных структур региональной значимости, накапливающих информацию на вероятностном уровне их памяти и памяти их элементов. Эти структуры являются основой адаптационной части информационного обеспечения деятельности регионального сопряжённого интеллекта, и они стоят над региональной иерархической системой структурного и бесструктурного управления.
Сразу же после возникновения автономии регионов вероятно их вектора целей мало отличаются друг от друга по составу целей и их иерархии, поскольку отражают прошлый путь развития, общий для суперсистемы в целом, взаимодействующей с одной и той же средой (если региональную объективную специфику рассматривать особо вне этого процесса); и кроме того, они строятся на основе общей для всех фундаментальной части. Поэтому вероятность этого утверждения выше по отношению к составу целей вектора, имеющих первые приоритеты, занесенные в фундаментальную часть, детерминированную память информационного обеспечения. Но будут и различия в вероятностной памяти, адаптационной части, обусловленные особенностями давления среды в регионах и ошибками взаимодействия со средой.
Степень освоения потенциала развития автономными регионами одного возраста близка, поскольку различия в их векторах целей носят случайный характер и подчинены одним и тем же вероятностным предопределённостям. Информационный обмен между регионами и иерархически высшее управление, при рассмотрении их на достаточно длительном интервале времени, вероятностно предопределяют выравнивание качества управления в регионах и усреднение дефективности векторов целей региональных центров управления в соответствии с общесуперсистемной мерой развития, предписанной иерархически высшим (объемлющим) управлением. По этой причине деятельность региональных центров по концентрации управления протекает с переменным успехом. Пока процесс идёт таким образом, устойчивый на всём интервале времени лидер — концентратор управления — не возникает.
Разнообразие в этот процесс вносит потеря управления каким-либо центром по внутренним причинам региона, главной из которых является исчерпание запаса устойчивости по глубине идентичности в системе векторов целей «иерархически высшее управление — региональный сопряжённый интеллект (центр управления) — замкнутые на него иерархии структур региона». Это — кризис концептуально неопределённого управления.
Иерархически Наивысшее управление от просто внешнего управления отличается тем, что с его точки зрения целесообразно устранение дефективности в иерархически низших векторах целей, но в низах свобода интеллектов может зайти столь далеко, что помощь Свыше будут отвергнута либо как враждебная местному субъективизму, либо как не узнанная, не отвечающая собственным векторам целей. В этой ситуации и происходит потеря управления, хотя кризис концептуально не определённого управления мог бы быть преодолён и изжит в случае принятия помощи Свыше.
Понятно, что потеря управления происходит в регионах вследствие нарушения циркуляции информации в иерархиях их внутренних структур, вследствие чего тормозятся (по отношению к объективно необходимым темпам) процессы устранения дефектов во множестве векторов целей и процессы согласования множества концепций управления разных иерархических уровней во внутренней организации региона. Такого рода информационная замкнутость, возникающая в пределах суперсистемы, нарушает процессы прямого и обратного отображения1 — общевселенского фактора, обеспечивающего подстройку частных векторов целей и процессов управления под их объемлющие (и) иерархически высшие вплоть до Наивысшего.
Очевидно, что возможны два главных метода концентрации управления региональными центрами в суперсистеме.
ПЕРВЫЙ. Разрушение управления по полной функции в регионах-конкурентах и поглощение их обломков. Ему сопутствуют подавление процесса становления соборного интеллекта и как следствие в перспективе бескомпромиссный антагонизм со всей иерархией высшего управления.
Расписав подробно полную функцию управления общесуперсистемного уровня значимости, можно найти множество средств её разрушения, направленных на:
подавление и уничтожение сопряжённого интеллекта, искажение информационного обеспечения его деятельности, вызывающие конфликтное управление в пределах региона и (или) концептуально неопределённое управление в нём;
непосредственный перехват прямых и обратных связей в контурах управления через неконтролируемые конкурентом иерархические уровни в объективно сложившейся его системе управления;
целенаправленное создание и внедрение таких неконтролируемых регионами уровней в их организации, т.е. создание проникающей региональной периферии центра иного региона или межрегионального центра, взаимодействующего с несколькими регионами без принадлежности хотя бы к одному из них;
уничтожение структур управления, их элементной базы и носителей информационно-алгоритмического обеспечения и т.п.
Когда какой-либо из региональных центров управления первым приоритетом в свой объективный вектор целей заносит:
во всех случаях концентрировать управление в суперсистеме невзирая ни на что, ибо ЭТА цель оправдывает средства её достижения,
— то возникает устойчивый лидер-концентратор управления.
Информационно-алгоритмическое вмешательство с использованием чужих систем кодирования в условиях информационной замкнутости структуры, осуществляющей это вмешательство, рассматриваемое на длительном интервале времени, оказывается наиболее очевидно эффективным, и это видится как лидерство в концентрации управления. Но лидер обречён погибнуть после “рдов”, поскольку порождённая им структура-концентратор, через которую он воздействует на других, информационно-алгоритмически замыкается по отношению и к нему самому. Она порождает систему управления, центр которой обретает полную функцию управления также общесуперсистемного уровня значимости, а периферия которой проникает во все регионы.
Эта межрегиональная система имеет тенденцию накапливать и скрывать информацию, почерпнутую ею во всех конкурирующих между собой регионах. В результате с течением времени её опыт в процессе функционирования в наименьшей степени отличается от опыта суперсистемы в целом, объемлющей регионы; кроме того, в сопоставлении с регионами, подвергаемыми межрегиональным центром обработке, свойственная ему культура деятельности в наименьшей степени поражена дефектами разного рода (конечно, если вынести за скобки вопрос об изначальной дефективности такого способа концентрации управления, и порождаемой им вторичной дефективности особого рода).
Это ставит центр управления межрегиональной системы над всеми регионами, а регион лидер-концентратор тем самым опускается до уровня значимости всех прочих регионов. Далее межрегиональный центр следит за своей монополией на несение полной функции управления общесуперсистемного уровня значимости везде, куда только проникает его периферия. Концентрация управления в суперсистеме под его руководством на длительном интервале времени выглядит как разрушение регионального автономного управления по полной функции общесуперсистемной значимости и поглощение обломков, лишённых такого управления в конгломерат с последующим недопущением возрождения в регионах их самоуправления по полной функции общесуперсистемного уровня значимости.
В результате таких действий в суперсистеме распространяется межрегиональный конгломерат, для которого характерны следующие главные особенности:
межрегиональный центр управления обретает колоссальный запас устойчивости в сопоставлении его с каждым из прочих центров управления в конгломерате;
запас устойчивости процессов управления всякого центра управления из подконтрольных межрегиональному ничтожен и устанавливается межрегиональным центром управления.
Основой этого является более или менее эффективное осуществление им монополии на полную функцию управления общесуперсистемного уровня значимости и хронологически длительная неинформированность подконтрольных центров (т.е. короткая и ограниченная память) и незащищённость их контуров управления от воздействия через неконтролируемые и не выявленные (не идентифицированные) ими каналы информационного обмена, структуры, уровни их иерархии и т.п.
сопряжённый интеллект межрегионального центра подменяет собой потенциал соборного интеллекта подконтрольных ему регионов;
периферия межрегионального центра при необходимости выступает в качестве генератора автосинхронизации в бесструктурном управлении.
Совокупная система взаимной вложенности — межрегиональный центр и подконтрольная ему периферия регионов — в целом управляема по причине почти полной подчинённости всякого региона и его структур конгломерату в целом. Но запас устойчивости управления конгломератом, как “целостностью”, гораздо ниже потенциально возможного вследствие отягощения частных векторов целей в конгломерате многочисленными дефектами, (особенно в сопоставлении с иерархически Наивысшим вектором целей в отношении суперсистемы). Поддержание же дефективности векторов целей в некогда автономных регионах — основа господства межрегионального центра. Общая малость глубины идентичности векторов целей потенциально чревата конфликтами самоуправления и требует затрат ресурсов конгломерата для ограничения самоуправления на нижних иерархических уровнях и подавления паразитных процессов конфликтных самоуправлений. По этим причинам общий уровень качества управления суперсистемой в целом низок, хотя процесс концентрации управления и протекает устойчиво, а освоение потенциала развития сдерживается до момента завершения концентрации управления.
Для потери управления в конгломерате необходимо воздействие на его регионы достаточно мощного фактора, реакция на частотные параметры которого оказывается неэффективной (или невозможной) вследствие низкого быстродействия межрегионального центра по установлению им необходимой для управления глубины идентичности векторов целей в конгломерате. Однако такая потеря управления обратима при условии, что в суперсистеме не существует иного центра управления по полной функции общесуперсистемной значимости, готового в любой момент подхватить управление отколовшимися от конгломерата осколками, поскольку осколки в момент выхода из конгломерата не способны к несению полной функции управления общесуперсистемного уровня значимости.
Но этому разрушению и объединению обломков как способу концентрации управления есть объективная альтернатива. Возможен ВТОРОЙ путь осуществления концентрации управления — упреждающее вписывание. Центр-лидер, обогнавший в развитии каких-то конкурентов или готовящийся выйти раз и навсегда из состояния конкуренции с ними, выявляет их и свои объективные и потенциальные вектора целей; включает в своё информационно-алгоритмическое обеспечение модели их поведения и таким образом информационно-алгоритмически поглощает их структурное и бесструктурное управление; на путях их самостоятельного объективного развития в матрице возможностей он упреждающе разворачивает свою деятельность так, чтобы “конкуренты”, достигнув определённого уровня развития, сами вливались в его деятельность.
Так он замыкает их центры управления на себя структурным и бесструктурным способом и всё время заботится об установлении и поддержании максимальной глубины идентичности векторов целей у себя и у “конкурентов”, которых он объемлет и включает в себя информационно-алгоритмически.
Это с течением времени приводит к тождественности бесконфликтного управления, осуществляемого разными центрами без разрушения регионального управления, структур, инфраструктур и элементной базы конкурентов. Происходит опережающее построение лидером — концентратором управления — структур и инфраструктур, которыми в будущем будет пользоваться и он, и как бы “поглощённые” им конкуренты.
В наиболее совершенном виде при упреждающем вписывании всякое действие конкурента или противника не воспринимается вписывающей стороной в качестве ущерба, а приносит ей некоторый положительный эффект.
Упреждающее вписывание опирается на принцип:
Цель оправдыва-Ю-т средства.
В этой « **Ю **» вся разница: ошибочная цель — почти мгновенный эпизод в длительном процессе применения безошибочных средств, в отличие от разрушения, где заведомо дурные средства пятнают благую цель.
Упреждающее вписывание порождает иерархию структур с минимальным в сопоставлении с разрушением для интеграции обломков количеством дефектов во всём её множестве векторов целей. Упреждающему вписыванию сопутствует и тенденция к формированию соборного интеллекта. В процессе упреждающего вписывания образуется многорегиональный блок, обладающий колоссальным запасом устойчивости по глубине идентичности во всём его множестве объективных и потенциальных векторов целей в сопоставлении с конгломератом, управляемым межрегиональным центром.
Кроме многорегиональных блоков в суперсистеме могут оказаться регионы, длительное время развивающиеся в информационной изоляции от остальной суперсистемы. Изолированное самостоятельное развитие в таких условиях роднит изолированный регион и блок: они (совместно и порознь) обладают более высоким запасом устойчивости управления по глубине идентичности векторов целей.
Концентрация управления может идти в суперсистеме двумя путями одновременно на каких-то этапах освоения ею потенциала развития, но какие-то центры управления объективно в ней больше склонны к упреждающему вписыванию, а другие — к разрушению управления конкурентов и интеграции обломков.
Поэтому на каком-то этапе процесса концентрации управления суперсистемой, объемлющей регионы, вероятно столкновение межрегионального конгломерата и многорегионального блока. Результат такого столкновения определяется не совокупной мощностью ресурсов каждой из конфликтующих сторон, а субъективным фактором, связанным главным образом с блоком.
Блок имеет объективное преимущество перед конгломератом по запасу устойчивости процессов в блоке, обусловленному большей глубиной идентичности объективных и субъективных векторов целей.
Но субъективный вектор целей центра управления блоком (центра обособившегося в блоке) может стать даже антагонистичным к его же объективному и потенциальному векторам целей, прежде всего, — в результате информационно-алгоритмической агрессии межрегионального центра через не контролируемые центром блока контуры управления.
По этой причине блок не застрахован от разрушения его центра управления, общеблочных структур и инфраструктуры в ходе информационной агрессии межрегионального центра.
Но от последствий такой агрессии не застрахован и межрегиональный центр, поскольку вместе с элементными ресурсами блока и его обломками он интегрирует в себя и всю совокупность процессов, объективно протекающих в блоке, подчинённых объективному вектору целей блока. Поскольку объективные вектора целей блока обладают крайне низкой дефективностью, то интеграция блока в конгломерат требует в достаточно короткие сроки внедрить в объективные вектора целей блока дефекты. Для этого необходимо: остановить действие внутриблочных факторов устранения дефектов в векторах целей; и выявить господствующие в блоке вектора целей, поскольку внесение дефектов необходимо проводить в кратчайшее время и прицельно.
Но восприятие объективного вектора целей блока в его соотнесении с вектором целей иерархически высшего объемлющего управления вплоть до иерархически наивысшего — дело субъективное и не простое даже для центра управления блоком, а не то что для центра управления конгломератом.
То есть при восприятии возможны ошибки, самой тяжёлой из которых является восприятие блока в качестве конгломерата, подобного собственному. Другими словами, труднее всего оценить вектор ошибки управления по отношению к иерархически Наивысшему, т.е. потенциальный вектор целей блока. Неидентифицированность (невыявленность) вектора ошибки управления поглощаемой системы — основа непредсказуемости последствий поглощения, т.е. вероятностная предопределённость катастрофического разрешения неопределённостей в собственном управлении конгломерата.
Вторая сторона идентификации векторов целей связана с цейтнотом, в котором оказывается межрегиональный центр в процессе интеграции достаточно обширного блока в конгломерат. Дело в том, что, пока блок управлялся своим центром управления, можно было довольно точно распознать объективный общеблочный вектор целей и субъективный вектор целей блока, но труднее всего оценить потенциальный вектор целей блока, содержащий реальные возможности, не используемые его центром управления по субъективным причинам.
Цели в векторах всегда связаны с объективными процессами широкого частотного диапазона. Низкочастотные колебательные процессы в природе обычно более энергоёмки, чем высокочастотные однокачественные с ними процессы и поглощают энергию и алгоритмику высокочастотных с течением времени. Кроме того, с высокочастотным процессом может быть информационно-алгоритмически связан низкочастотный процесс, огибающий плавной кривой максимумы или минимумы высокочастотного, примером чего является амплитудная модуляция в звуковом радиовещании2.
Реакция блока на попытку его интеграции в конгломерат протекает во всех частотных диапазонах взаимодействия. Идентификация низкочастотных процессов (несущих большую энергию) и процессов-огибающих требует длительного времени, чего нет в цейтноте; либо же требует обращения к структурам внешнего управления, которые длительное время вели наблюдение за блоком и возможно также принимали участие в управлении им и имеют свои виды на будущее в отношении и блока, и конгломерата. При этом дело усложняется и тем, что активизируются процессы, связанные с потенциальным вектором целей блока, интенсивность которых была ничтожна до начала интеграции блока в конгломерат (собственно вследствие этого попытка поглощения блока конгломератом и становится возможной).
Об этих процессах имеет представление не просто внешнее, а только иерархически Наивысшее по отношению к суперсистеме управление, которому межрегиональный центр пока противится.
Но глубина идентичности вектора целей иерархически высшего управления и объективного вектора целей блока в силу построения блока методом упреждающего вписывания вероятно глубже, чем у межрегионального центра, поскольку, в отличие от блока, построение конгломерата предполагает и антагонизацию фундаментальной и адаптационной частей информационного обеспечения. Поэтому поддержка блока Свыше более вероятна, чем поддержка Свыше конгломерата.
Обширность векторов целей блока; многократное дублирование без инверсий и антагонизмов одних и тех же целей в разных частных векторах целей в разных фрагментах блока, складывающиеся в течение всего времени существования блока, соизмеримого со временем возникновения автономных регионов и межрегионального центра в суперсистеме; субъективизм восприятия вектора целей со стороны межрегионального центра; действие факторов восстановления автономного центра управления блоком по полной функции (или нескольких центров, осуществляющих параллельное управление в нём и достигающих тождественности управления, проистекающего от каждого из них); вероятностная предопределённость разрешения бескомпромиссного конфликта межрегионального центра с иерархически высшим (объемлющим) управлением — не гарантирует межрегиональный центр от вероятного восстановления управления в блоке по полной функции, причём с более высоким качеством и запасом устойчивости управления, чем прежде. За этим может последовать эффективное вписание конгломерата в блок благодаря низкому запасу устойчивости периферии конгломерата по глубине идентичности векторов целей, поскольку восстановление управления блоком вероятно сопровождается выявлением (идентификацией) причин потери управления в нём, т.е. агрессия межрегионального центра перестаёт быть тайной для блока. Это тем более правильно, если соборный интеллект блока уже разбужен агрессией конгломерата и его деятельность реально проявляется хотя бы как вспышки, если не как непрерывный устойчивый процесс.
Если же ко времени начала поглощения блока конгломератом в блоке устойчиво функционирует соборный интеллект, ставший новым звеном в иерархически высшем по отношению к элементам суперсистемы управлении, то конгломерат просто обречён:
во-первых, соборному интеллекту блока гарантирована иерархически высшая поддержка;
во-вторых, любой соборный интеллект сам по себе мощнее, чем сопряжённый интеллект конгломерата, пытающийся подменить собой его соборный интеллект.
Соотношение производительности и ресурсных запасов блока и конгломерата в этой ситуации роли играть не будет, поскольку потеря управления в конгломерате вероятностно предопределённо носит характер срыва управления, а регион, отколотый от конгломерата, объективно нуждается в осуществлении полной функции управления общесуперсистемной значимости, к осуществлению которой он сам в момент откола не способен, а блок её может дать. Поскольку дефективность векторов целей в регионах конгломерата поддерживается искусственно, то для повышения запаса устойчивости управления вписываемым в блок регионам блочному центру управления как минимум достаточно не тормозить общесуперсистемных факторов устранения дефектов в их векторах целей, а как максимум — целенаправленно устранять выявленные в регионах дефекты.
Действия блока по отношению к регионам конгломерата являются теми же действиями, которые межрегиональный центр управления вынужден будет предпринять и сам для сохранения себя в конфликте с иерархически высшим (объемлющим) управлением, предполагающим освоение потенциала развития суперсистемы. Поэтому в своих действиях, проводя упреждающее вписывание, блок не противоречит тенденциям освоения потенциала развития; действия же межрегионального центра в прошлом и в перспективе противоречат этой тенденции. Это и проявляется в упреждающем вписывании высокочастотных процессов в низкочастотные; если этого не делать, то высокочастотные, не вписанные процессы, порождают модулирующие их (объемлющие) не управляемые низкочастотные процессы, что выливается в неорганизованный выброс энергии с разрушением структур суперсистемы, её элементной базы, потерей ею информации. Выглядит это как срыв управления и по своему существу является разновидностью катастрофического разрешения неопределённостей вследствие ошибочности в решении задачи о предсказуемости поведения (или отказа от решения такой задачи).
Во избежание этого процесс управления должен идти в согласии с иерархически Наивысшим управлением, которое необходимо уметь выделить во множестве информационных потоков просто внешнего управления в отношении суперсистемы и не отвергать его предупреждений, целесообразность которых может быть даже непонятной на уровне информированности суперсистемы.
* * *
По отношению к обществу, рассматриваемому как суперсистема, это означает, что алгоритмика упреждающего вписывания должна развёртываться, ориентируясь на переход к человечному типу строя психики как к единственно нормальному для людей. В этом случае — она наиболее эффективна в смысле достижения целей и необратимости результатов, поскольку развёртывается в русле Промысла и при прямой и опосредованной поддержке иерархически Наивысшего всеобъемлющего управления.
Тем не менее, и носители демонического типа строя психики могут в своём развитии выйти на осуществление ими концентрации управления методом упреждающего вписывания. Однако в этом случае у них будут неизбежны конфликты с иерархически Наивысшим всеобъемлющим управлением как при осуществлении управления в пределах их автономного региона суперсистемы, так и за его пределами в границах суперсистемы в целом. При развёртывании алгоритмики упреждающего вписывания на основе демонического типа строя психики, при её неоспоримо более высокой эффективности, чем у алгоритмики разрушения и поглощения обломков, она неизбежно будет приводить к срывам управления, ввергающим её приверженцев в катастрофу, из которой нет выхода, либо ставящим их на грань такой катастрофы.
Дело в том, что разрушение автономных регионов и формирование конгломерата — более очевидное и более слабое зло, нежели формирование блока методом упреждающего вписывания на основе демонического типа строя психики: Благодаря низкому качеству управления в конгломерате, низкому запасу устойчивости управления в нём перейти от конгломерата к блоку и целостной суперсистеме, в которых господствует человечный тип строя психики, проще, нежели от блока, в котором господствует демонический тип строя психики.3
* *\
*
При этом процесс поглощения блока конгломератом может сопровождаться попыткой навязать блоку конгломератные стереотипы распознавания иерархически высшего по отношению к суперсистеме в целом управления. Успешность этой попытки зависит от вектора целей и устойчивости процесса иерархически высшего управления, общего по отношению к блоку и конгломерату, а именно — что оно предпочтёт на данном этапе:
ускоренную концентрацию управления со стороны конгломерата, дабы потом низвергнуть структуры управления им;
формирование соборного интеллекта в блоке с поглощением конгломерата в блок до завершения концентрации управления по конгломератно-межрегиональному способу;
обучение соборного интеллекта блока добру на примере агрессии конгломерата.
В целом же в ходе освоения потенциала развития суперсистемы протекает процесс вытеснения примитивных схем управления более развитыми, обеспечивающими более высокое качество управления в смысле высвобождения ресурсов. При этом структурное и бесструктурное управление становятся неразличимыми.
Ранее было показано, что текущие элементные запасы устойчивости суперсистемы, а следовательно и её производительность, тем выше, чем меньше информационное состояние памяти элементов в процессе их функционирования отличается от опыта памяти суперсистемы в целом, накопленного за всё время её пребывания в среде. К этому можно добавить: и чем быстрее доступны каждому из элементов в процессе его деятельности свободные интеллектуальные ресурсы суперсистемы. Это предполагает высокое быстродействие и пропускную способность каналов информационного обмена между элементами по отношению ко времени, необходимому для обслуживания элементами частной цели, стоящей перед каждым их них.
Пользование внешней информацией, выходящей за пределы возможностей собственного информационного обеспечения элемента, должно вероятностно предопределять более высокое качество его деятельности, чем игнорирование её. Именно по этой причине замусоривание информационной среды суперсистемы ложной информацией соответствует разрушению целостного управления суперсистемой и является средством концентрации управления методом разрушения с последующим поглощением обломков. Распространение ложной информации, однако, позволяет иногда быстро устранять некие текущие ошибки управления, но дальнейшее развитие процесса сопровождается возникновением ошибок управления, вызванных именно этой ложной информацией, которая никуда из суперсистемы не исчезает и на каком-то этапе становится основой ошибочного управления при извлечении ложной информации из памяти.
Именно по этой причине в обществе нет разницы между ложью из своекорыстия и “благодетельной” ложью “во спасение”, хотя общество этого и не понимает и лжёт безбожно. Кроме того, “благодетельная” бескорыстная ложь одного “во спасение” может оказаться “водой” на мельницу чьего-то своекорыстия.
Поэтому, когда заведомо ложная информация распространяется в суперсистеме, то процесс освоения её потенциала сдерживается ею, становление соборного интеллекта тормозится, качество управления падает. И это приводит к вопросу об устойчивости управления в условиях, когда в замкнутую систему возможно поступление недостоверной информации, а также когда недостоверная информация действительно попадает в систему.
Всё разнообразие процессов управления можно соотнести с тремя типами алгоритмов выработки поведения замкнутой системы.
Во всех ниже рассматриваемых случаях речь идёт об управлении по полной функции в ранее определённом смысле этого термина.
ПЕРВЫЙ тип алгоритмов выработки управляющего решения (поведения) показан на рис. 1.
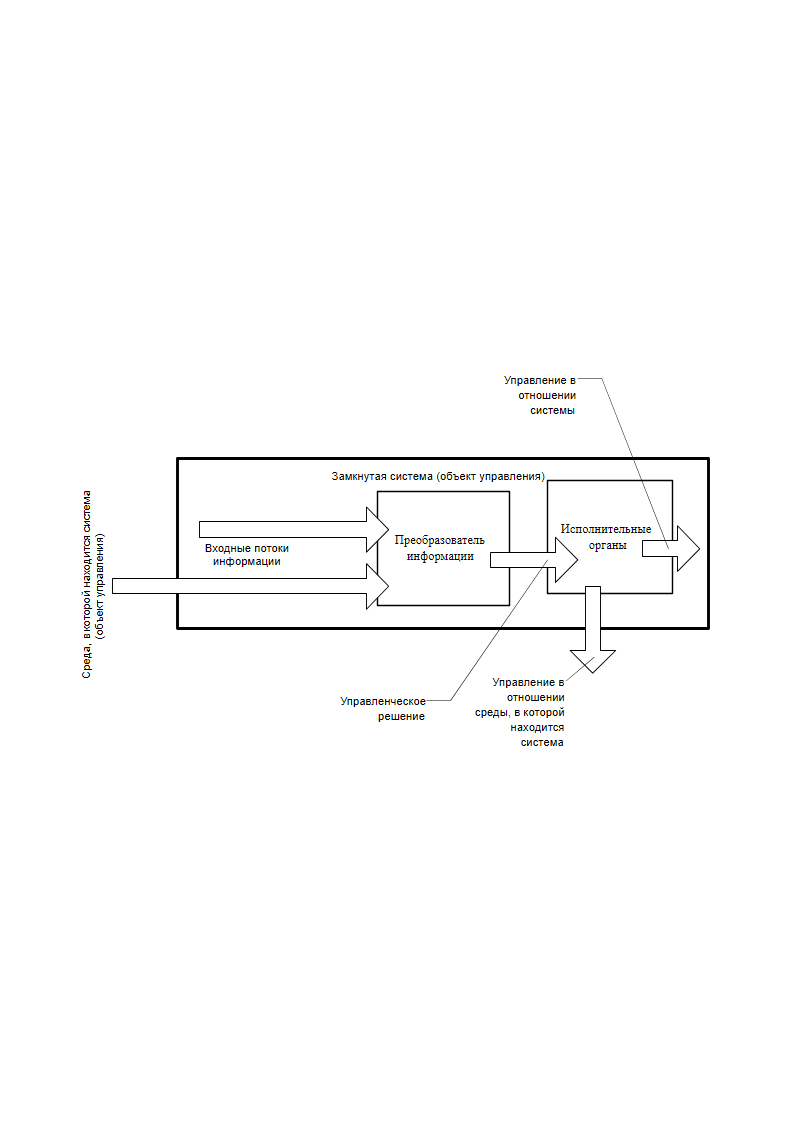
Рис. 1. Алгоритм управления, подчинённого непрестанно меняющимся\
потребностям сиюминутности
Входной поток информации (внешние и внутренние обратные связи) поступает в преобразователь, где на основе сиюминутно текущей информации вырабатывается текущее управленческое решение, которое передаётся к исполнительным органам.
Возможны такие варианты сочетания входного потока информации и характеристик преобразователя информации, вырабатывающего управленческое решение, в результате которых «самоуправляющаяся» таким образом система в действительности оказывается управляемой извне, если кто-то подаёт на её вход соответствующий поток информации, предвидя реакцию преобразователя на каждый из её вариантов.
Но даже если такого управления извне и нет, то, непрестанно реагируя на сиюминутность и подчиняя текущей сиюминутности почти все свои ресурсы, система оказывается не в состоянии устойчиво ориентироваться на долгосрочную перспективу и, как следствие, — работать на её осуществление.
Для того чтобы устойчиво ориентироваться на длительную перспективу и устойчиво работать на её достижение, эту <u>определённую перспективу</u> необходимо помнить в каждый миг обработки сиюминутно поступающей информации в процессе выработки и осуществления управленческого решения.
Если это достигнуто, то управление протекает по алгоритмам второго и третьего типов.
ВТОРОЙ тип алгоритмов управления показан на рис. 2.
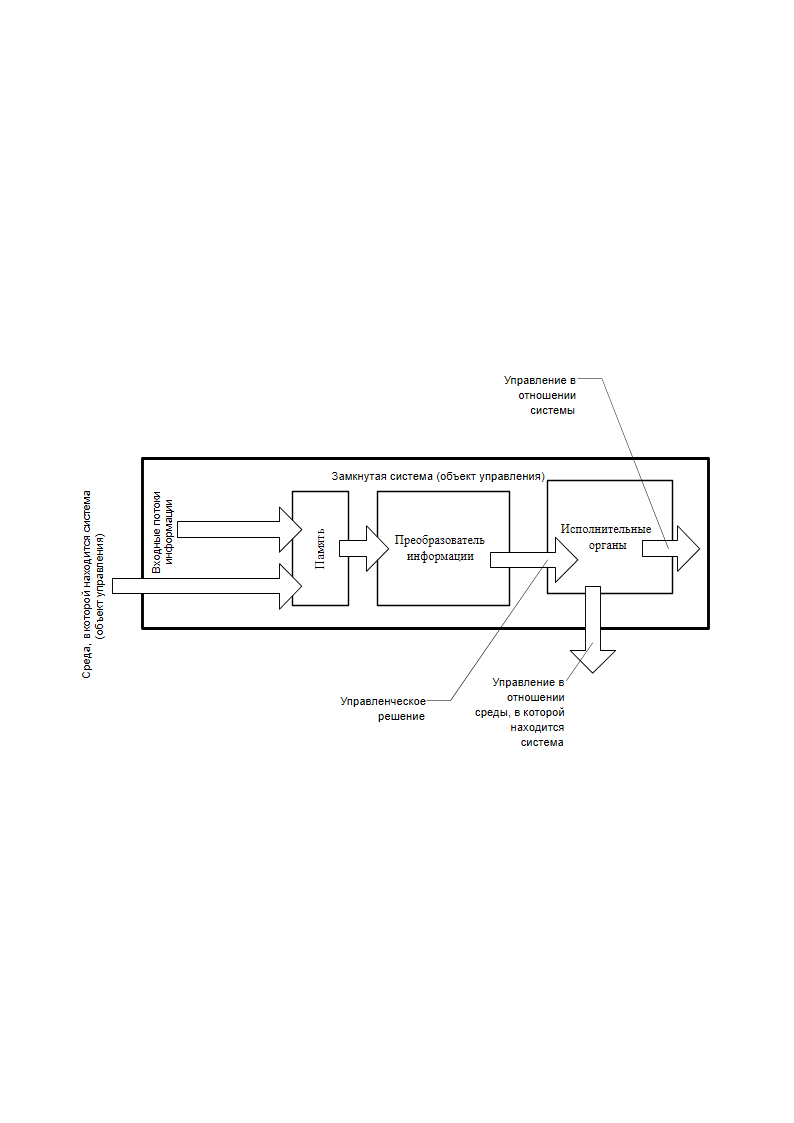
Рис. 2 Алгоритм управления, на основе включения потока\
текущей информации в память системы
Входной поток информации, попадая в систему, прежде всего загружается в её память. Преобразователь информации, вырабатывающий управленческое решение, осуществляет выборку информации из памяти, соотнося накопленную памятью информацию с непрерывно поступающей информацией. Управленческое решение вырабатывается по существу на основе всей информации памяти, вследствие чего система сохраняет в управлении устойчивую ориентацию на цели долгосрочной перспективы. Она оказывается способной их достичь потому, что не теряет долгосрочных целей в процессе выработки и осуществления управленческих решений в потоке текущей информации. Отфильтровывая на основе информации памяти дестабилизирующую <u>стратегическое управление</u> высокочастотную составляющую всевозможной «суеты», подчиняясь которой в алгоритмах первого типа, система теряет цели долгосрочной перспективы и уклоняется от них в процессе управления, управляясь в русле алгоритмов третьего типа, система сохраняет устойчивость работы.
Тем не менее, при непосредственной загрузке в память поступающей текущей информации возможны поражения содержимого памяти и её структурной организации, аналогичные по своему характеру поражениям компьютерными вирусами файловой системы жёсткого диска и информации файлов, в ней хранящихся. Они могут затрагивать как базы данных, так и алгоритмы, на основе которых преобразователь информации вырабатывает управленческое решение.
Иными словами, необходима защита памяти, — из которой преобразователь черпает необходимую информацию в процессе выработки управленческого решения. Это приводит к алгоритму третьего типа.
ТРЕТИЙ тип алгоритмов управления показан на рис. 3.
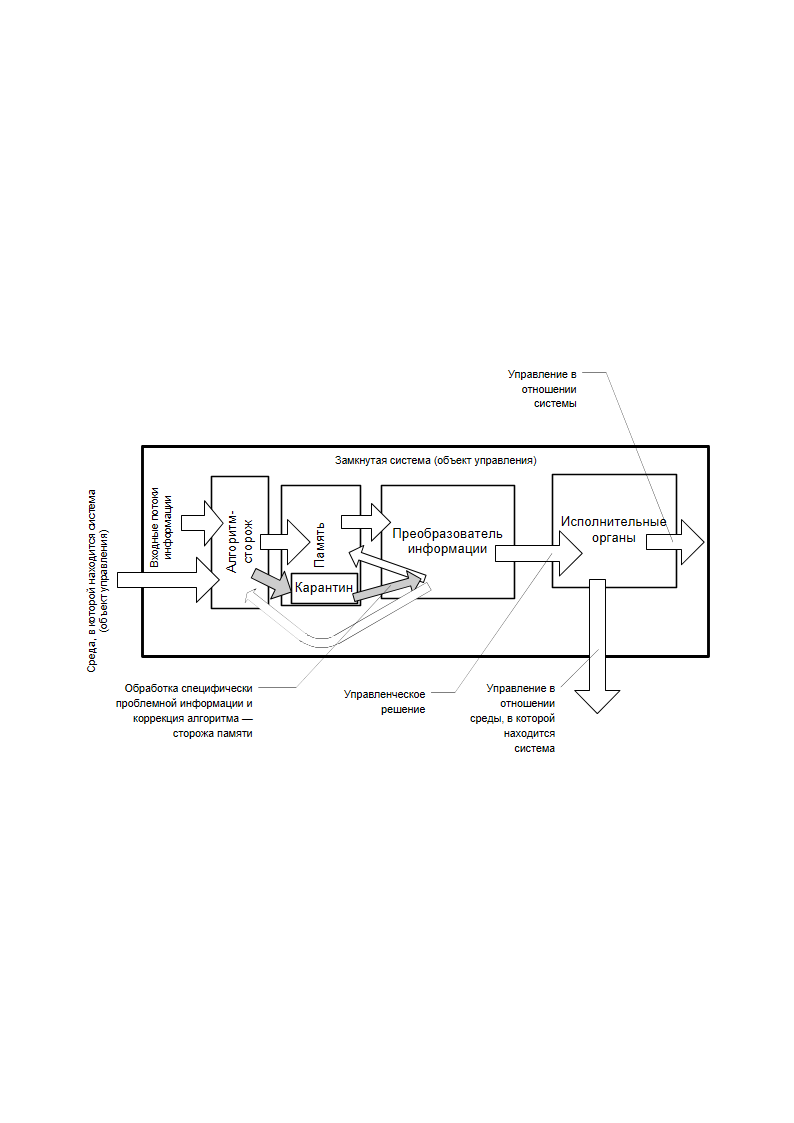
Рис. 3 Алгоритм управления с защитой памяти системы\
от накопления недостоверной информации
В нём всё происходит, как и во втором типе, но перед загрузкой в память входного потока информации он пропускается через алгоритм-сторож, который выявляет недостоверную и сомнительную информацию, в том числе и попытки прямого и косвенного (опосредованного) управления извне, для того, чтобы выработка управленческого решения основывалась только на информации, признанной достоверной. В тех случаях, когда возникают затруднения с определением качества информации, алгоритм — сторож памяти — помещает её в специализированную область памяти, показанную на рис. 3 блоком, названным «Карантин», для последующего выяснения её достоверности. Алгоритм, показанный на рис. 3, предполагает, что блок под названием «Преобразователь информации» обладает в системе наивысшими полномочиями. Потому он может перемещать информацию из «Карантина» в область нормальной «Памяти» и изменять «Алгоритм — сторож памяти» по мере накопления системой опыта взаимодействия со средой, что требует в процессе управления переоценки содержимого памяти по категориям «достоверно», «ложно», «сомнительно», «не определённо».
Бросающаяся в глаза разница в поведении систем, управляющихся на основе алгоритмов первого типа и алгоритмов второго и третьего типов, состоит в том, что изменение входного информационного потока в алгоритмах первого типа вызывает немедленное (по отношению к быстродействию «Преобразователя информации») изменение управления; в алгоритмах второго и третьего типа изменение входного потока информации может вообще не вызвать никакого видимого изменения в управлении либо может вызвать изменения в управлении спустя какое-то, подчас весьма продолжительное, время. Если же в алгоритм выработки управленческого решения включается прогноз поведения системы (используется схема «предиктор-корректор»), то изменение управления может упреждать изменение потока входной информации. Однако, несмотря на такое извне видимое безразличие в поведении системы по отношению ко входному потоку информации, в алгоритмах второго и третьего типов входная информация не игнорируется. В сопоставлении их с алгоритмами первого типа в них она обрабатывается иначе: так, чтобы она была подчинённой достижению целей долгосрочной перспективы или, чтобы на её основе выявилась невозможность достижения системой ранее определённой для управления ею перспективы4.
Алгоритмы третьего типа из числа описанных обладают наивысшей помехоустойчивостью как по отношению к высокочастотным шумам среды и собственным шумам системы, так и по отношению к попыткам управления системой извне, направленным на то, чтобы подчинить себе управление на основе деятельности её собственного преобразователя информации или исключить его из процесса управления.
Вынужденность перехода в управлении от алгоритма третьего типа к алгоритму первого типа под давлением обстоятельств должна рассматриваться как чрезвычайная ситуация, аварийный режим управления, в котором первоприоритетной задачей управления является выявление внутренних резервов системы и резервов внешних обстоятельств, использование которых позволяет восстановить нормальное управление по алгоритму третьего типа.
Только это позволяет реализовать запас устойчивости системы, поддерживая в течение некоторого времени управление по алгоритмам первого типа. При принципиальном отказе перейти от алгоритмов управления первого типа к алгоритмам управления третьего типа, запас устойчивости системы необратимо исчерпывается. По существу такая стратегия управления является гарантированным переносом необратимой катастрофы в будущее. Эта стратегия достаточно часто находит своё выражение в общеизвестной фразе: «Некогда тут думать и обсуждать! — работать надо: сами видите, какие обстоятельства сложились». Но приверженность этой стратегии приводит к тому, что катастрофа неизбежно наступает, если обстоятельства не изменяются сами собой. Этого, как известно, не бывает, поскольку обстоятельства изменяются под воздействием того или иного управления.
Когда заведомо недостоверная информация в суперсистеме отсутствует либо в ней господствуют алгоритмы управления третьего типа, эффективность которых достаточна, то (в случае освоения потенциала быстродействия и пропускной способности каналов информационного обмена) все структуры в иерархической лестнице — от элемента до суперсистемы — становятся субъективно неустойчивыми. Субъективная неустойчивость понимается в том смысле, что, если структура, несущая какую-то информацию и алгоритмику, сталкивается с непомерным для неё давлением среды, то исходя из повышения качества управления суперсистемой в целом, может оказаться выгоднее перераспределить информационно-алгоритмическую нагрузку элементов суперсистемы. Это под силу только для соборного интеллекта, мощного внешнего управления и иерархически Наивысшего управления.
Поскольку неопределённое внешнее управление может быть и агрессивным по отношению к суперсистеме и её элементам, то вопрос о различении источников внешних информационных потоков в процессе самоуправления суперсистемы — вопрос № 1 всегда.
13.8. Взаимно вложенные суперсистемы\
с виртуальной структурой
Когда суперсистема выходит в режим устойчивого самоуправления ею со стороны соборного интеллекта, различающего иерархически Наивысшее управление от внешних информационных вторжений и обеспечивающего эту способность и на уровне организации составляющих его интеллектов, она осваивает потенциал развития в кратчайшее время. Изнутри суперсистемы это состояние воспринимается как отсутствие конфликтов самоуправления элементов суперсистемы и их объединений и максимальный уровень защищённости от давления среды, через которую протекает иерархически высшее объемлющее управление.
Общность в процессе самоуправления элементов информационно-алгоритмической и интеллектуальной базы5 суперсистемы, в сочетании с господством интеллектуальных схем управления предиктор-корректор на уровне суперсистемы в целом и вложенных в неё иерархических уровнях, делают несущественной мгновенную её структурно-иерархическую упорядоченность, стирают различие между структурным и бесструктурным управлением и процесс видится как взаимная вложенность гибких (виртуальных) структур в общесуперсистемной схеме предиктор-корректор соборного интеллекта.
Повторное обращение к вероятностной памяти с одним и тем же вопросом на этом этапе будет давать в одинаковой обстановке всё меньше разбросов ответов. Но это будет не шаблонность автомата, соответствующего уровню фундаментальной части информационного обеспечения, а оптимальное в некотором смысле решение в данных условиях при данном уровне развития суперсистемы. И то, что воспринимается как “шаблонность решений”, может быть целевым отказом от решений, уступающих оптимальному в данных условиях внешней обстановки и при достигнутом внутреннем уровне развития.
По завершении освоения потенциала развития суперсистема может служить одной из основ для следующего шага эволюции.
После введения понятия взаимная вложенность суперсистем изложение достаточно общей теории управления вряд ли может быть чем-либо иным, кроме как своего рода «описанием устройства и принципов работы оргна». Для того, чтобы быть органистом, знать устройство данного инструмента необходимо, но нужна ещё техника игры, репертуар, вкус, в основе чего лежит потенциал развития музыканта, чей организм в свою очередь является взаимным вложением суперсистем, построенных на клетках, физических полях, информационных и энергетических потоках. Если же не знать «устройства оргна» и не играть на нём, то кто-то на “рояле в кустах” будет играть препротивные “пьесы”, от которых некуда будет деться.
Это означает, что необходимо не только воспринимать поток событий жизни своими чувствами и вниманием, но и выработать систему образно-логических представлений о процессах управления как таковых. Мы живём в такое время, когда это проще всего сделать на основе инструмента, получившего название «метод динамического программирования».
- Метод динамического программирования\
как алгоритмическое выражение достаточно общей теории управления
================================================================
В изложении существа метода динамического программирования мы опираемся на книгу “Курс теории автоматического управления” (автор Палю де Ла Барьер: французское издание 1966 г., русское издание — “Машиностроение”, 1973 г.), хотя и не повторяем его изложения. Отдельные положения взяты из курса “Исследование операций” Ю.П.Зайченко (Киев, “Вища школа”, 1979 г.).
Метод динамического программирования работоспособен, если формальная интерпретация реальной задачи позволяет выполнить следующие условия:
1. Рассматриваемая задача может быть представлена как N‑шаговый процесс, описываемый соотношением:
X<sub>n + 1</sub> = f(X<sub>n,</sub> U<sub>n</sub>, n), где n — номер одного из множества возможных состояний системы, в которое она переходит по завершении n-ного шага; X<sub>n</sub> — вектор состояния системы, принадлежащий упомянутому n-ному множеству; *U<sub>n</sub> *— управление, выработанное на шаге n (шаговое управление), переводящее систему из возможного её состояния в n-ном множестве в одно из состояний (n + 1)‑го множества. Чтобы это представить наглядно, следует обратиться к рис. 4, о котором речь пойдет далее.
2. Структура задачи не должна изменяться при изменении расчетного количества шагов N.
3. Размерность пространства параметров, которыми описывается состояние системы, не должна изменяться в зависимости от количества шагов N.
4. Выбор управления на любом из шагов не должен отрицать выбора управления на предыдущих шагах. Иными словами, оптимальный выбор управления в любом из возможных состояний должен определяться параметрами рассматриваемого состояния, а не параметрами процесса, в ходе которого система пришла в рассматриваемое состояние.
Чисто формально, если одному состоянию соответствуют разные предыстории его возникновения, влияющие на последующий выбор оптимального управления, то метод позволяет включить описания предысторий в вектор состояния, что ведёт к увеличению размерности вектора состояния системы. После этой операции то, что до неё описывалось как одно состояние, становится множеством состояний, отличающихся одно от других компонентами вектора состояния, описывающими предысторию процесса.
5. Критерий оптимального выбора последовательности шаговых управлений *U<sub>n </sub>*и соответствующей траектории в пространстве формальных параметров имеет вид:
*V = V<sub>0</sub>(X<sub>0</sub>, U<sub>0</sub>) + V<sub>1</sub>(X<sub>1</sub>, U<sub>1</sub>) + …+ V<sub>N - 1</sub>(X<sub>N- 1</sub>, U<sub>N - 1</sub>) + V<sub>N</sub>(X<sub>N</sub>) . *
Критерий V принято называть полным выигрышем, а входящие в него слагаемые — шаговыми выигрышами. В задаче требуется найти последовательность шаговых управлений U<sub>n</sub> и траекторию, которым соответствует максимальный из возможных полных выигрышей. По своему существу полный “выигрыш” V — мера качества управления процессом в целом. Шаговые выигрыши, хотя и входят в меру качества управления процессом в целом, но в общем случае не являются мерами качества управления на соответствующих им шагах, поскольку метод предназначен для оптимизации управления процессом в целом, а эффектные шаговые управления с большим шаговым выигрышем, но лежащие вне оптимальной траектории, интереса не представляют. Структура метода не запрещает при необходимости на каждом шаге употреблять критерий определения шагового выигрыша V<sub>n</sub>, отличный от критериев, принятых на других шагах.
С индексом n — указателем-определителем множеств возможных векторов состояния — в реальных задачах может быть связан некий изменяющийся параметр, например: время, пройденный путь, уровень мощности, мера расходования некоего ресурса и т.п. То есть метод применим не только для оптимизации управления процессами, длящимися во времени, но и к задачам оптимизации многовариантного одномоментного или нечувствительного ко времени решения, если такого рода “безвременные”, “непроцессные” задачи допускают их многошаговую интерпретацию.
Теперь обратимся к рис. 4 — рис. 6, повторяющим взаимно связанные рис. 40, 41, 42 из курса теории автоматического управления П. де Ла Барьера.
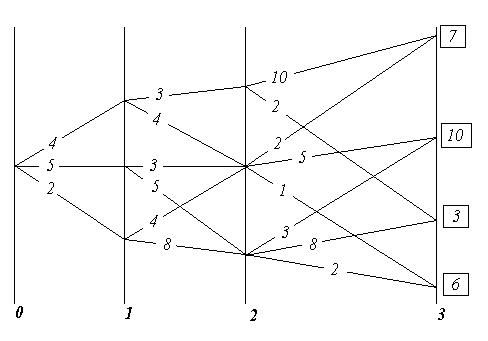
Рис. 4. К существу метода динамического программирования.\
Матрица возможностей.
На рис. 4 показаны начальное состояние системы — «0» и множества её возможных последующих состояний — «1», «2», «3», а также возможные переходы из каждого возможного состояния в другие возможные состояния. Всё это вместе похоже на карту настольной детской игры, по которой перемещаются фишки: каждому переходу-шагу соответствует свой шаговый выигрыш, а в завершающем процесс третьем множестве — каждому из состояний системы придана его оценка, помещенная в прямоугольнике. Принципиальное отличие от игры в том, что гадание о выборе пути, употребляемое в детской игре, на основе бросания костей или вращения волчка и т.п., в реальном управлении недопустимо, поскольку это — передача целесообразного управления тем силам, которые способны управлять выпадением костей, вращением волчка и т.п., т.е. тем, для кого избранный в игре «генератор случайностей» — достаточно (по отношению к их целям) управляемое устройство.
Если выбирать оптимальное управление на первом шаге, то необходимо предвидеть все его последствия на последующих шагах. Поэтому описание алгоритма метода динамического программирования часто начинают с описания выбора управления на последнем шаге, ведущем в одно из завершающих процесс состояний. При этом ссылаются на «педагогическую практику», которая свидетельствует, что аргументация при описании алгоритма от завершающего состояния к начальному состоянию легче воспринимается, поскольку опирается на как бы уже сложившиеся к началу рассматриваемого шага условия, в то время как возможные завершения процесса также определены.
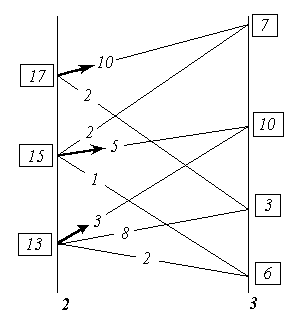
Рис. 5. К существу метода динамического\
программирования. Анализ переходов.
В соответствии с этим на рис. 5 анализируются возможные переходы в завершающее множество состояний «3» из каждого возможного состояния в ему предшествующем множестве состояний «2», будто бы весь предшествующий путь уже пройден и осталось последним выбором оптимального шагового управления завершить весь процесс. При этом для каждого из состояний во множестве «2» определяются все полные выигрыши как сумма = «оценка перехода» + «оценка завершающего состояния». Во множестве «2» из полученных для каждого из состояний, в нём возможных полных выигрышей, определяется и запоминается максимальный полный выигрыш и соответствующий ему переход (фрагмент траектории). Максимальный полный выигрыш для каждого из состояний во множестве «2» взят в прямоугольную рамку, а соответствующий ему переход отмечен стрелкой. Таких оптимальных переходов из одного состояния в другие, которым соответствует одно и то же значение полного выигрыша, в принципе может оказаться и несколько. В этом случае все они в методе неразличимы и эквивалентны один другому в смысле построенного критерия оптимальности выбора траектории в пространстве параметров, которыми описывается система.
После этого множество «2», предшествовавшее завершающему процесс множеству «3», можно рассматривать в качестве завершающего, поскольку известны оценки каждого из его возможных состояний (максимальные полные выигрыши) и дальнейшая оптимизация последовательности шаговых управлений и выбор оптимальной траектории могут быть проведены только на ещё не рассмотренных множествах, предшествующих множеству «2» в оптимизируемом процессе (т.е. на множествах «0» и «1»).
Таким образом, процедура, иллюстрируемая рис. 5, работоспособна на каждом алгоритмическом шаге метода при переходах из n-го в (n - 1)-е множество, начиная с завершающего N‑ного множества до начального состояния системы.
В результате последовательного попарного перебора множеств, при прохождении всего их набора, определяется оптимальная последовательность преемственных шаговых управлений, максимально возможный полный выигрыш и соответствующая им траектория. На рис. 6 утолщённой линией показана оптимальная траектория для рассматривавшегося примера.
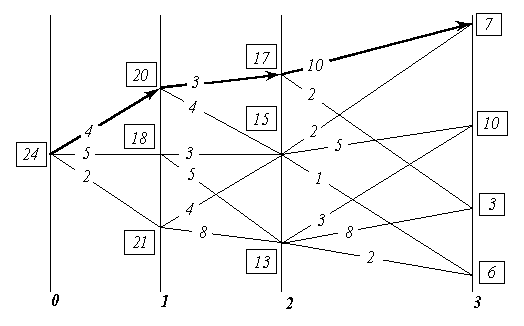
Рис. 6. К существу метода динамического программирования.\
Оптимальная траектория.
В рассмотренном примере критерий оптимальности — сумма шаговых выигрышей. Но критерий оптимальности может быть построен и как произведение обязательно неотрицательных сомножителей.
Поскольку результат (сумма или произведение) не изменяется при изменении порядка операций со слагаемыми или сомножителями, то алгоритм работоспособен и при переборе множеств возможных состояний в порядке, обратном рассмотренному: т.е. от исходного к завершающему множеству возможных состояний.
Если множества возможных состояний упорядочены в хронологической последовательности, то это означает, что расчетная схема может быть построена как из реального настоящего в прогнозируемое определённое будущее, так и из прогнозируемого определённого будущего в реальное настоящее. Это обстоятельство говорит о двух неформальных соотношениях реальной жизни, лежащих вне алгоритма:
Метод динамического программирования формально алгоритмически нечувствителен к характеру причинно-следственных обусловленностей (в частности, он не различает причин и следствий). По этой причине каждая конкретная интерпретация метода в прикладных задачах должна строиться с неформальным учетом реальных обусловленностей следствий причинами.
Если прогностика в согласии с иерархически высшим объемлющим управлением, а частное вложенное в объемлющее управление осуществляется квалифицировано, в силу чего процесс частного управления протекает в ладу с иерархически высшим объемлющим управлением, то НЕ СУЩЕСТВУЕТ УПРАВЛЕНЧЕСКИ ЗНАЧИМОЙ РАЗНИЦЫ МЕЖДУ <u>РЕАЛЬНЫМ НАСТОЯЩИМ И ИЗБРАННЫМ БУДУЩИМ</u>.
Процесс целостен, по какой причине ещё не свершившееся, но уже нравственно избранное и объективно не запрещённое Свыше будущее, в свершившемся настоящем защищает тех, кто его творит на всех уровнях: начиная от защиты психики от наваждений до защиты от целенаправленной “физической” агрессии. То есть, если матрица возможных состояний (она же матрица возможных переходов) избрана в ладу с иерархически высшим объемлющим управлением, то она сама — защита и оружие, средство управления, на которое замкнуты все шесть приоритетов средств обобщённого оружия и управления.
Объективное существование матриц возможных состояний и переходов проявляется в том, что в слепоте можно “забрести” в некие матрицы перехода и прочувствовать на себе их объективные свойства. Последнее оценивается субъективно, в зависимости от отношения к этим свойствам, как полоса редкостного везения либо как нудное “возвращение на круги своя” или полоса жестокого невезения.
Но для пользования методом динамического программирования и сопутствующими его освоению неформализованными в алгоритме жизненными проявлениями матриц перехода, необходимо СОБЛЮДЕНИЕ ГЛАВНОГО из условий:
В задачах оптимизации процессов управления метод динамического программирования <реального будущего: — по умолчанию> работоспособен только, если определён вектор целей управления, т.е. должно быть избрано завершающее процесс <u>определённое состояние</u>.
В реальности это завершающее определённое состояние должно быть заведомо устойчивым и приемлемым процессом, объемлющим и несущим оптимизируемый методом частный процесс. Но выбор и определение определённых характеристик процесса, в который должна войти управляемая система по завершении алгоритма метода лежит вне этого метода — в области “мистики” или в области методов, развитых в нематематических по своему существу науках и ремёслах.
«Каково бы ни было состояние системы перед очередным шагом, надо выбирать управление на этом шаге так, чтобы выигрыш на данном шаге плюс оптимальный выигрыш на всех последующих шагах был максимальным», — Е.С.Вентцель, “Исследование операций. Задачи, принципы, методология.” (М., “Наука”, 1988 г., стр. 109).
Неспособность определить вектор целей управления (достижением которого должен завершиться оптимизируемый в методе процесс) и (или) неспособность выявить исходное состояние объекта управления не позволяет последовать этой рекомендации, что объективно закрывает возможности к использованию метода динамического программирования, поскольку начало и конец процесса должны быть определены в пространстве параметров, на которых построена математическая (или иная) модель метода, которая должна быть метрологически состоятельной, что является основой её соотнесения с реальностью. Причём определённость завершения оптимизируемого процесса имеет управленчески большее значение, чем ошибки и некоторые неопределённости в идентификации (выявлении) начального состояния объекта управления.
Это тем более справедливо для последовательных многовариантных шаговых переходов, если матрица возможных состояний вписывается в пословицу «Все дороги ведут в “Рим”», <u>а которые не ведут в “Рим”, — ведут в небытие</u>. Для такого рода процессов, если избрана устойчивая во времени цель и к ней ведут множество траекторий, то при устойчивом пошаговом управлении “расстояние” между оптимальными траекториями, идущими к одной и той же цели из различных исходных состояний, от шага к шагу сокращается, вплоть до полного совпадения оптимальных траекторий, начиная с некоторого шага. Это утверждение тем более справедливо, чем более определённо положение завершающего процесс вектора целей в пространстве параметров. По аналогии с математикой это можно назвать <u>асимптотическим множеством траекторий</u>: асимптотичность множества траекторий выражается в том, что «все дороги ведут в “Рим”…»
И в более общем случае, рекомендации Нового Завета и Корана утверждают возможность обретения благодати, милости Вседержителя вне зависимости от начального состояния (греховности человека) в тот момент, когда он очнулся и увидел свои дела такими, каковы они есть.
Другое замечание относится уже к практике — к вхождению в матрицу перехода. Если начальное состояние системы определено с погрешностью, большей чем допустимая для вхождения в матрицу перехода из реального начального состояния в избранное конечное, то управление на основе самого по себе безошибочного алгоритма метода динамического программирования приведет к совсем иным результатам, а не расчетному оптимальному состоянию системы. Грубо говоря, не следует принимать за выход из помещения на высоком этаже открытое в нём окно.
То есть метод динамического программирования, необходимостью как определённости в выборе конечного состояния-процесса, так и выявления истинного начального состояния, сам собой защищён от применения его для наукообразной имитации оптимизации управления при отсутствии такового. Это отличает метод динамического программирования, в частности от аппарата линейного программирования6, в который можно сгрузить экспромтные оценки “экспертами” весовых коэффициентов в критериях оптимизации Min (Z) либо Max (Z).
* * *
Эта сама собой защищённость от недобросовестного использования косвенно отражена и в литературе современной экономической науки: поскольку она не определилась с тем, что является вектором целей управления по отношению к экономике государства, то не встречаются и публикации об использовании аппарата динамического программирования для оптимизации управления макроэкономическими системами регионов и государств в целом на исторически длительных интервалах времени.
Примерами тому “Математическая экономика на персональном компьютере” под ред. М.Кубонива7, в которой глава об управлении в экономике содержит исключительно макроэкономические интерпретации аппарата линейного программирования (прямо так и названа “Управление в экономике. Линейное программирование и его применение”), но ничего не говорит о векторе целей управления и средствах управления; в ранее цитированном учебнике Ю.П.Зайченко описание метода динамического программирования также построено на задачах иного характера.
Однако при мотивации отказа от макроэкономических интерпретаций метода динамического программирования авторы обычно ссылаются на так называемое в вычислительной математике «проклятие размерности», которое выражается в том, что рост размерности пространства параметров задачи N вызывает рост объема вычислений, пропорциональный N <sup>k</sup>, где показатель степени k > 1 . Такой нелинейный сверхпропорциональный рост объема вычислений действительно делает многие вычислительные работоспособные процедуры никчемными в решении практических задач как из-за больших затрат машинного времени компьютеров, так и из-за накопления ошибок в приближённых вычислениях. Но это «проклятие размерности» относится не только к методу динамического программирования, но и к другим методам, которые, однако, встречаются и в их макроэкономических интерпретациях.
* *\
*
ВАЖНО ОБРАТИТЬ ВНИМАНИЕ И ПОНЯТЬ: Если в математике видеть науку об объективной общевселенской мере (через “ять”), а в её понятийном, терминологическом аппарате и символике видеть одно из предоставленных людям средств описания объективных частных процессов, выделяемых ими из некоторых объемлющих процессов, то всякое описание метода динамического программирования есть краткое изложение <u>всей</u> ранее изложенной <u>достаточно общей теории управления</u>, включая и её мистико-религиозные аспекты; но — на языке математики.
Чтобы пояснить это, обратимся к рис. 7, памятуя о сделанном ранее замечании об определённости начального состояния с достаточной для вхождения в матрицы перехода точностью.
Рис. 7. Динамическое программирование, Различение и достаточно общая теория управления
На нём показаны два объекта управления «А» и «Б» в начальном состоянии; три объективно возможных завершающих состояния (множество «5»); множества («1» — «4») промежуточных возможных состояний; и пути объективно возможных переходов из каждого состояния в иные.
Рис. 7 можно уподобить некоторому фрагменту общевселенской меры развития (многовариантного предопределения бытия) — одной из составляющих в триединстве «материя-информация-мера».
Если принять такое уподобление рис. 7, то объективно возможен переход из любого начального состояния «0:1» или «0:2» в любое из завершающих состояний «5:1», «5:2», «5:3». Но эта объективная возможность может быть ограничена субъективными качествами управленцев, намеревающихся перевести объекты «А» и «Б» из начального состояния в одно из завершающих состояний.
Если дано Свыше Различение, то управленец «А» (или «Б») снимет с объективной меры “кальку”, на которой будет виден хотя бы один из множества возможных путей перевода объекта из начального состояния во множество завершающих. Если Различение не дано, утрачено или отвергнуто в погоне за вожделениями, или бездумной верой в какую-либо традицию, но не Богу по совести, то на “кальке” будут отсутствовать какие-то пути и состояния, но могут “появиться” объективно невозможные пути и состояния, объективно не существующие в истинной Богом данной мере — предопределении бытия. Кроме того, по субъективному произволу управленца выбирается и желанное определённое завершающее состояние из их множества. Соответственно следование отсебятине или ошибка в выборе предпочтительного завершающего состояния может завершиться катастрофой с необратимыми последствиями.
Но матрица возможных состояний, показанная на рис. 7, вероятностно предопределяет только частный процесс в некой взаимной вложенности процессов. По этой причине каждое из начальных состояний «0:1», «0:2» может принадлежать либо одному и тому же, либо различным объемлющим процессам, в управленческом смысле иерархически высшим по отношению к рассматриваемому; то же касается и каждого из завершающих состояний «5:1», «5:2», «5:3» в паре «исходное — завершающее» состояния. Каждый из объемлющих процессов обладает их собственными характеристиками и направленностью течения событий в нём.
Может оказаться, что цель «5:1» очень привлекательна, если смотреть на неё из множества начальных неудовлетворительных состояний. Но не исключено, что объемлющий процесс, к которому завершающее состояние «5:1» принадлежит, как промежуточное состояние, в силу взаимной вложенности процессов, на одном из последующих шагов завершается полной и необратимой катастрофой. Например, цель «5:1» — не опоздать на “Титаник”, выходящий в свой первый рейс, … ставший трагическим и последним. Чтобы не выбирать такую цель из множества объективно возможных, необходимо быть в ладу с иерархически наивысшим объемлющим управлением, которое удержит частное ладное с ним управление от выбора такой цели, принадлежащей к обречённому на исчезновение процессу.
Но если рис. 7 — “калька” с объективной меры, то может статься, что какое-то завершающее состояние, являющееся вектором целей — отсебятина, выражающая желание “сесть на два поезда сразу”. Иными словами, разные компоненты вектора целей принадлежат к двум или более взаимно исключающим друг друга иерархически высшим объемлющим процессам протекающим одновременно.
Это один из случаев неопределённости и дефективности вектора целей, делающий метод динамического программирования неработоспособным, а реальный процесс “управления” неустойчивым, поскольку одна и та же “лодка” не может пристать и к правому, и к левому берегу одновременно, даже если привлекательные красоты на обоих берегах реки, при взгляде издали — из-за поворота реки — совмещаются, создавая видимость подходящего для пикника весьма уютного места. Чтобы не выбрать такого вектора целей, также необходимо, чтобы Свыше было дано Различение правого и левого “берегов” потока бытия.
То есть алгоритму динамического программирования, даже если его можно запустить, сопутствует ещё одно внешнее обстоятельство, которое тоже очевидно, “само собой” разумеется, но в большинстве случаев игнорируется: завершающее частный оптимизируемый процесс состояние должно принадлежать объемлющему процессу, обладающему <u>заведомо</u> приемлемыми собственными характеристиками течения событий в нём.
После избрания цели, принадлежащей во взаимной вложенности к объемлющему процессу с приемлемыми характеристиками устойчивости и направленностью течения событий в нём, необходимо увидеть пути перехода и выбрать оптимальную последовательность преемственных шагов, ведущую в избранное завершающее частный процесс состояние; т.е. необходимо избрать концепцию управления.
Концепция управления в объективной мере, обладает собственными характеристиками, которые совместно с субъективными характеристиками субъекта-управленца, порождают вероятностную предопределённость осуществления им концепции управления. Значение вероятностной предопределённости успешного завершения процесса — объективная иерархически высшая мера, оценка замкнутой системы «объект + управленец + концепция», в отличие от вероятности — объективной меры системы «объект + объективно существующая концепция управления».
Поэтому, чем ниже вероятность перевода объекта в желательное завершающее состояние, тем выше должна быть квалификация управленца, повышающая значение вероятностной предопределённости успешного завершения процесса управления.
Соответственно сказанному, для администратора признание им некой концепции управления может выражаться в его уходе с должности по собственной инициативе, проистекающей из осознания им своей неспособности к осуществлению признанной им концепции управления; а неприятие концепции может выражаться, как заявление о её принятии и последующие искренние ревностные, но неквалифицированные усилия по её осуществлению. Они приведут к тому, что концепция будет дискредитирована, поскольку квалифицированные управленцы, способные к её осуществлению, не будут допущены до управления по личной ревности, жажде славы, зарплаты или ещё чего-то со стороны благонамеренного самонадеянного неквалифицированного недочеловека.
Вследствие нетождественности вероятности (математической) и вероятностной предопределённости очень хорошая концепция может быть загублена плохими исполнителями её: на двухколесном велосипеде ездить лучше, чем на трехколёсном, но не все умеют; но некоторые ещё будут доказывать, что на двухколесном и ездить нельзя, поскольку он падает и сам по себе, а не то что с сидящим на нём человеком, тем более на ходу, — если они ранее не видели, как ездят на двухколесном; а третьи, не умея и не желая учиться ездить самим, из ревности не отдадут велосипед тем, кто умеет.
Поэтому после принятия концепции к исполнению необходимо придерживаться концептуальной самодисциплины самому и взращивать концептуальную самодисциплину в окружающем обществе. То есть необходимо поддерживать достаточно высокое качество управления на каждом шаге всеми средствами, чтобы не оказаться к началу следующего шага в положении, из которого в соответствии с избранной концепцией управления перевод объекта в избранное завершающее состояние невозможен. Этот случай — уклонение с избранного пути «2:2» → «3:3» показан: дуга «2:2» → «3:1» — необратимый срыв управления, после которого невозможен переход в состояние «5:3»; дуга «2:2» → «3:2» — обратимый срыв управления, в том смысле что требуется корректирование концепции, исходя из состояния «3:2», рассматриваемого в качестве начального.
Если на рис. 7 объективной иерархически высшей мере качества состояний, в которых могут находиться объекты субъектов-управленцев «А» и «Б», соответствует шкала качества возможных состояний «I», то для их блага целесообразен переход из множества состояний «0» в состояние «5:3». Но выбор ими направленности шкалы оценки качества состояний нравственно обусловлен и субъективен: либо как показано на рис. 7 «I», либо в противоположном «I» направлении.
Если на рис. 7 возможные состояния сгруппированы во множества «1», «2», «3», «4», «5» по признаку синхронности, то в координатных осях 0ty, при шкале качества состояний «I» расстояние от оси 0t до любой из траекторий — текущая ошибка управления при движении по этой траектории. Площадь между осью 0t и траекторией — интеграл по времени от текущей ошибки. Он может быть использован как критерий-минимум оптимальности процесса управления в целом, т.е. в качестве полного выигрыша, являющегося в методе динамического программирования мерой качества, но не возможных состояний, не шагов-переходов из одного состояния в другое, а всей траектории перехода. Но в общем случае метода шаговые выигрыши могут быть построены и иначе.
Если принят критерий оптимальности типа минимум8 значения интеграла по времени от текущей ошибки управления (на рис. 7 это — площадь между осью 0t и траекторией перехода), то для субъекта «А» оптимальная траектория — «0:2» → «1:3» → «2:2» → «3:3» → «4:4» → «5:3»; а для субъекта «Б» оптимальная траектория — «0:1» → «1:2» → «2:2» → «3:3» → «4:4» → «5:3».
Срывы управления «1:2» → «2:1» → «3:1»; «2:2» → «3:1»; «2:2» → «3:2» → «4:1»; «3:2» → «4:2» — полная необратимая катастрофа управления по концепции, объективно возможной, но не осуществлённой по причине низкого качества текущего управления в процессе перевода объекта в избранное конечное состояние «5:3». Все остальные срывы управления обратимы в том смысле, что требуют коррекции концепции и управления по мере их выявления.
То есть метод динамического программирования в схеме управления «предиктор-корректор» работоспособен, а сама схема развертывается, как его практическая реализация.
Возможны интерпретации метода, когда в вектор контрольных параметров (он является подмножеством вектора состояния) не входят какие-то характеристики объекта, которые тем не менее, включены в критерий выбора оптимальной траектории. Например, если в состоянии «0:2» различные субъекты не различимы по их исходным энергоресурсам, а критерий выбора оптимальной траектории чувствителен к энергозатратам на переходах, то такому критерию может соответствовать в качестве оптимальной траектория «0:2» → «1:2» → «2:1» → «3:2» → «4:3» → «5:3» или какая-то иная, но не траектория «0:2» → «1:3» → «2:2» → «3:3» → «4:4» → «5:3», на которой достигается минимум интеграла от текущей ошибки управления.
Это означает, что управленец, в распоряжении которого достаточный энергопотенциал, может избрать траекторию «0:2» → «1:3» → «2:2» → «3:3» → «4:4» → «5:3»; но если управленец с недостаточным для такого перехода энергопотенциалом не видит траектории «0:2» → «1:2» → «2:1» → «3:2» → «4:3» → «5:3», для прохождения которой его энергопотенциал достаточен, то состояние «0:2» для него субъективно тупиковое, безвыходное, хотя объективно таковым не является. Это говорит о первенстве Различения, даваемого Свыше непосредственно каждому, перед всем прочими способностями, навыками и знаниями.
Кроме того, этот пример показывает, что на одной и той же “кальке” с матрицы возможных состояний, соотносимой с полнотой реальности, можно построить набор критериев оптимальности, каждый из частных критериев в котором употребляется в зависимости от конкретных обстоятельств осуществления управления. И каждой компоненте этого набора соответствует и своя оптимальная траектория. Компоненты этого набора критериев, так же как и компоненты в векторе целей, могут быть упорядочены по предпочтительности вариантов оптимальных траекторий. Но в отличие от вектора целей, когда при идеальном управлении реализуются все без исключения входящие в него цели, несмотря на иерархическую упорядоченность критериев оптимальности, один объект может переходить из состояния в состояние только по единственной траектории из всего множества оптимальных, в смысле каждого из критериев в наборе, траекторий. Критерии оптимальности выбора, входящие в иерархически организованный набор критериев, не обязательно могут быть удовлетворены все одновременно. Для управления необходимо, чтобы процесс отвечал хотя бы одному из множества допустимых критериев.
Может сложиться так, что один субъект реализует концепцию «0:2» → «1:2» → «2:1» → «3:2» → «4:3» → «5:3», а другой «0:2» → «1:3» → «2:2» → «3:3» → «4:4» → «5:3» в отношении одного и того же объекта. Хотя конечные цели совпадают, но тем не менее, если управленцы принадлежат к множеству управленцев одного и того же уровня в иерархии взаимной вложенности процессов, то это — конкуренция, “спортивная” гонка или концептуальная война; если они принадлежат к разным иерархическим уровням в одной и той же системе, то это — антагонизм между её иерархическими уровнями, ведущий как минимум к падению качества управления в смысле, принятом на её иерархически наивысшем уровне, а как максимум — к распаду системы. Арбитр — иерархически высшее по отношению к ним обоим объемлющее управление. Тем более, если завершающие цели различны, то это — концептуальная война, обостряющаяся по ходу процесса.
Из сказанного следует, что алгоритм динамического программирования и рис. 7, иллюстрирующий некоторые аспекты его приложений, является довольно прозрачным намеком на весьма серьёзные жизненные обстоятельства. В целом же метод динамического программирования в его абстрактной постановке (т.е. не привязанной к какой-либо практической задаче) позволяет сформировать систему образно-логических представлений о процессах управления вообще, и вписывать в эту схему все практические жизненные управленческие потребности как одной личности, так и общества. Это необходимо для осознанного вхождения в управление даже в том случае, если управление реально строится на основе каких-то других моделей.
Переток информации из одного фрагмента Объективной реальности в другой фрагмент, сопровождающийся тем, что информация запоминается во фрагменте-приёмнике.↩
Когда-то это было описано в школьном учебнике физики.
Суть дела состоит в том, материальный колебательный процесс определённой частоты избирается в качестве средства передачи информации. Амплитуда колебаний в этом процессе управляемо изменяется. Это называется амплитудной модуляцией. В результате, если на записи процесса амплитудные значения соединить плавной огибающей кривой, то огибающая будет представлять собой колебательный процесс, принадлежащий к более низкочастотному диапазону, чем несущий процесс. Процесс-огибающая и представляет собой информацию, передаваемую несущим процессом.
Это — один из способов передачи звука в диапазоне частот радиоволн. Несущий процесс излучения радиоволн, принадлежащий относительно высокочастотному диапазону (по отношению к диапазону звуковых частот), модулируется звуковой частотой.↩
В истории нынешней глобальной цивилизации выделенный звездочками текст позволяет понять некоторые особенности течения второй мировой войны ХХ века.
Российская империя представляла собой блок, переживавший кризис управления, поскольку субъективный вектор целей его центра управления не совпадал с объективным общеблочным. Это открыло возможность осуществить попытку расчленения России и поглощения её обломков в Евро-Американский конгломерат. Тем не менее, СССР под руководством И.В.Сталина по прежнему был блоком, в котором происходил процесс преодоления дефективности векторов целей: субъективного вектора центра управления и общеблочного объективного.
Япония представляла собой автономный регион, по характеру управления близкий к блочному типу, но на основе демонического типа строя психики.
Германия была частью конгломерата, в котором имитировалась попытка перейти к блочному характеру управления. Она оказалась достаточно успешной для того, чтобы спровоцировать Японию на вступление в союз с Германией, на крайне невыгодных для неё условиях.
В этих условиях агрессивный потенциал Японии (ею был напечатан тираж денежных знаков для регионов Дальнего Востока СССР, которые предполагалось захватить) разрядился на США усилиями внутреннего масонства Евро-Американского конгломерата, искавшего повода для вступления США в войну на стороне противников Германии, и спецслужб СССР при личном участии И.В.Сталина и Л.П.Берии в управлении периферией советской разведки в США.
В итоге войны казалось бы победил Евро-Американский конгломерат. Блок Япония с управлением на основе демонического типа строя психики оказался на грани катастрофы, от которой его удержало заступничество лично И.В.Сталина, категорически отказавшегося причислить японского императора к военным преступникам. Это не позволило заправилам Евро-Американского конгломерата ликвидировать монархию в Японии и лишить её своей национальной духовной сути подобно тому, как это произошло по завершении первой мировой войны ХХ века с Турцией в результате прихода к власти масонского режима Ата-Тюрка. В результате этого Япония сохранила потенциал дальнейшего самобытного развития.
Но главное состоит в том, что при видимости победы Евро-Американского конгломерата, продолжилось самобытное развитие блока России, а конгломерат продолжал и продолжает двигаться к кризису управления по методу вмешательства в чужие дела, разрушения управления в сопредельных регионах и поглощения обломков.↩
Последнее требует переориентации системы на другие цели или обязывает к её ликвидации за ненадобностью.↩
Подразумевается возможность порождения соборного интеллекта.↩
О линейном программировании см. специальную литературу.↩
Перевод с японского, Москва, «Финансы и статистика», 1991 г. на основе японского издания 1984 г. — ликбез-справочник.↩
Хотя в каноническом виде метода присутствует критерий-максимум, но использование критерия-минимум также возможно, поскольку в практике переход к канонической форме задачи достигается умножением на минус единицу соответствующих значений и выражений.↩